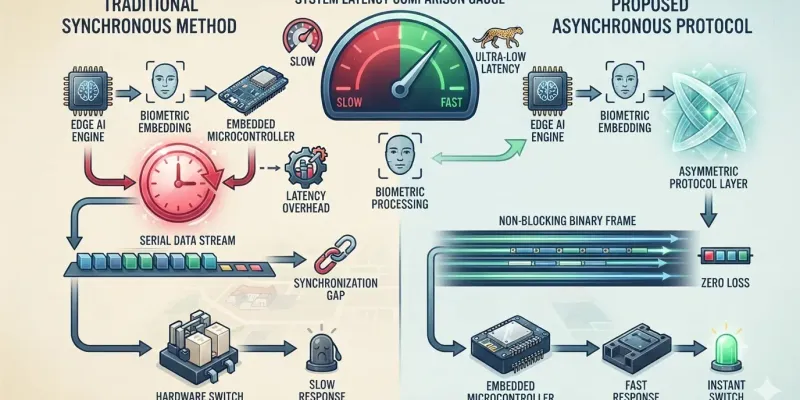
El presente proyecto de investigación doctoral aborda la problemática del cuello de botella de latencia que surge al interconectar motores de inferencia de inteligencia artificial en la periferia (Edge AI) con microcontroladores embebidos, donde los métodos seriales sincrónicos convencionales añaden una sobrecarga (overhead) de procesamiento que retrasa la conmutación física de dispositivos. Ante este escenario, la investigación plantea como objetivo general diseñar, formular y evaluar un protocolo de comunicación asíncrono de baja latencia entre entornos de visión por computadora en Python y microcontroladores (Arduino/ESP32), optimizando esquemas de transmisión no bloqueante y la estructuración de tramas binarias de tamaño fijo para reducir el tiempo total de activación de hardware en tiempo real.
El estudio, de carácter aplicado-experimental con enfoque cuantitativo, sustenta su marco teórico en la teoría de colas, sistemas de tiempo real y principios de sistemas distribuidos, integrando además la normativa ISO/IEC 19794, ISO/IEC 27001 y la LFPDPPP para respaldar el manejo local y soberano de plantillas biométricas (embeddings faciales 128-d) sin dependencia de la nube.
Para la validación empírica, se ejecutó una fase de experimentación con una muestra no probabilística por cuotas de estrés de N=1.000 iteraciones, utilizando un script automatizado en Python para el registro de marcas de tiempo en microsegundos y un analizador lógico digital conectado a los pines de salida del microcontrolador. Los resultados descriptivos revelaron una latencia promedio de conmutación de 42,8 ms, una desviación estándar de 4,2 ms, un jitter promedio de 2,1 ms y una tasa de pérdida de tramas del 0,00%. La prueba inferencial t de Student (t = -430,76, p < 0,0001) permitió rechazar la hipótesis nula (H0) y aceptar la hipótesis de investigación (H1), confirmando que el protocolo reduce significativamente el tiempo de respuesta a niveles inferiores al umbral de 100 ms.
En términos de rendimiento, la arquitectura asíncrona optimizada mediante hilos de transmisión e interrupciones por hardware (vector RX UART) alcanzó una reducción del 86,6% en la latencia total y una estabilidad del 92,6% en comparación con las comunicaciones seriales estándar. Como conclusiones principales, se demuestra la efectividad de la formalización de tramas binarias para superar el desfasamiento software-hardware, destacando la viabilidad técnica y el valor potencial del protocolo como una solución de código abierto y neutra, transferible a áreas como la robótica, domótica, sistemas autónomos y seguridad industrial.